
产品
产品
柔性臂
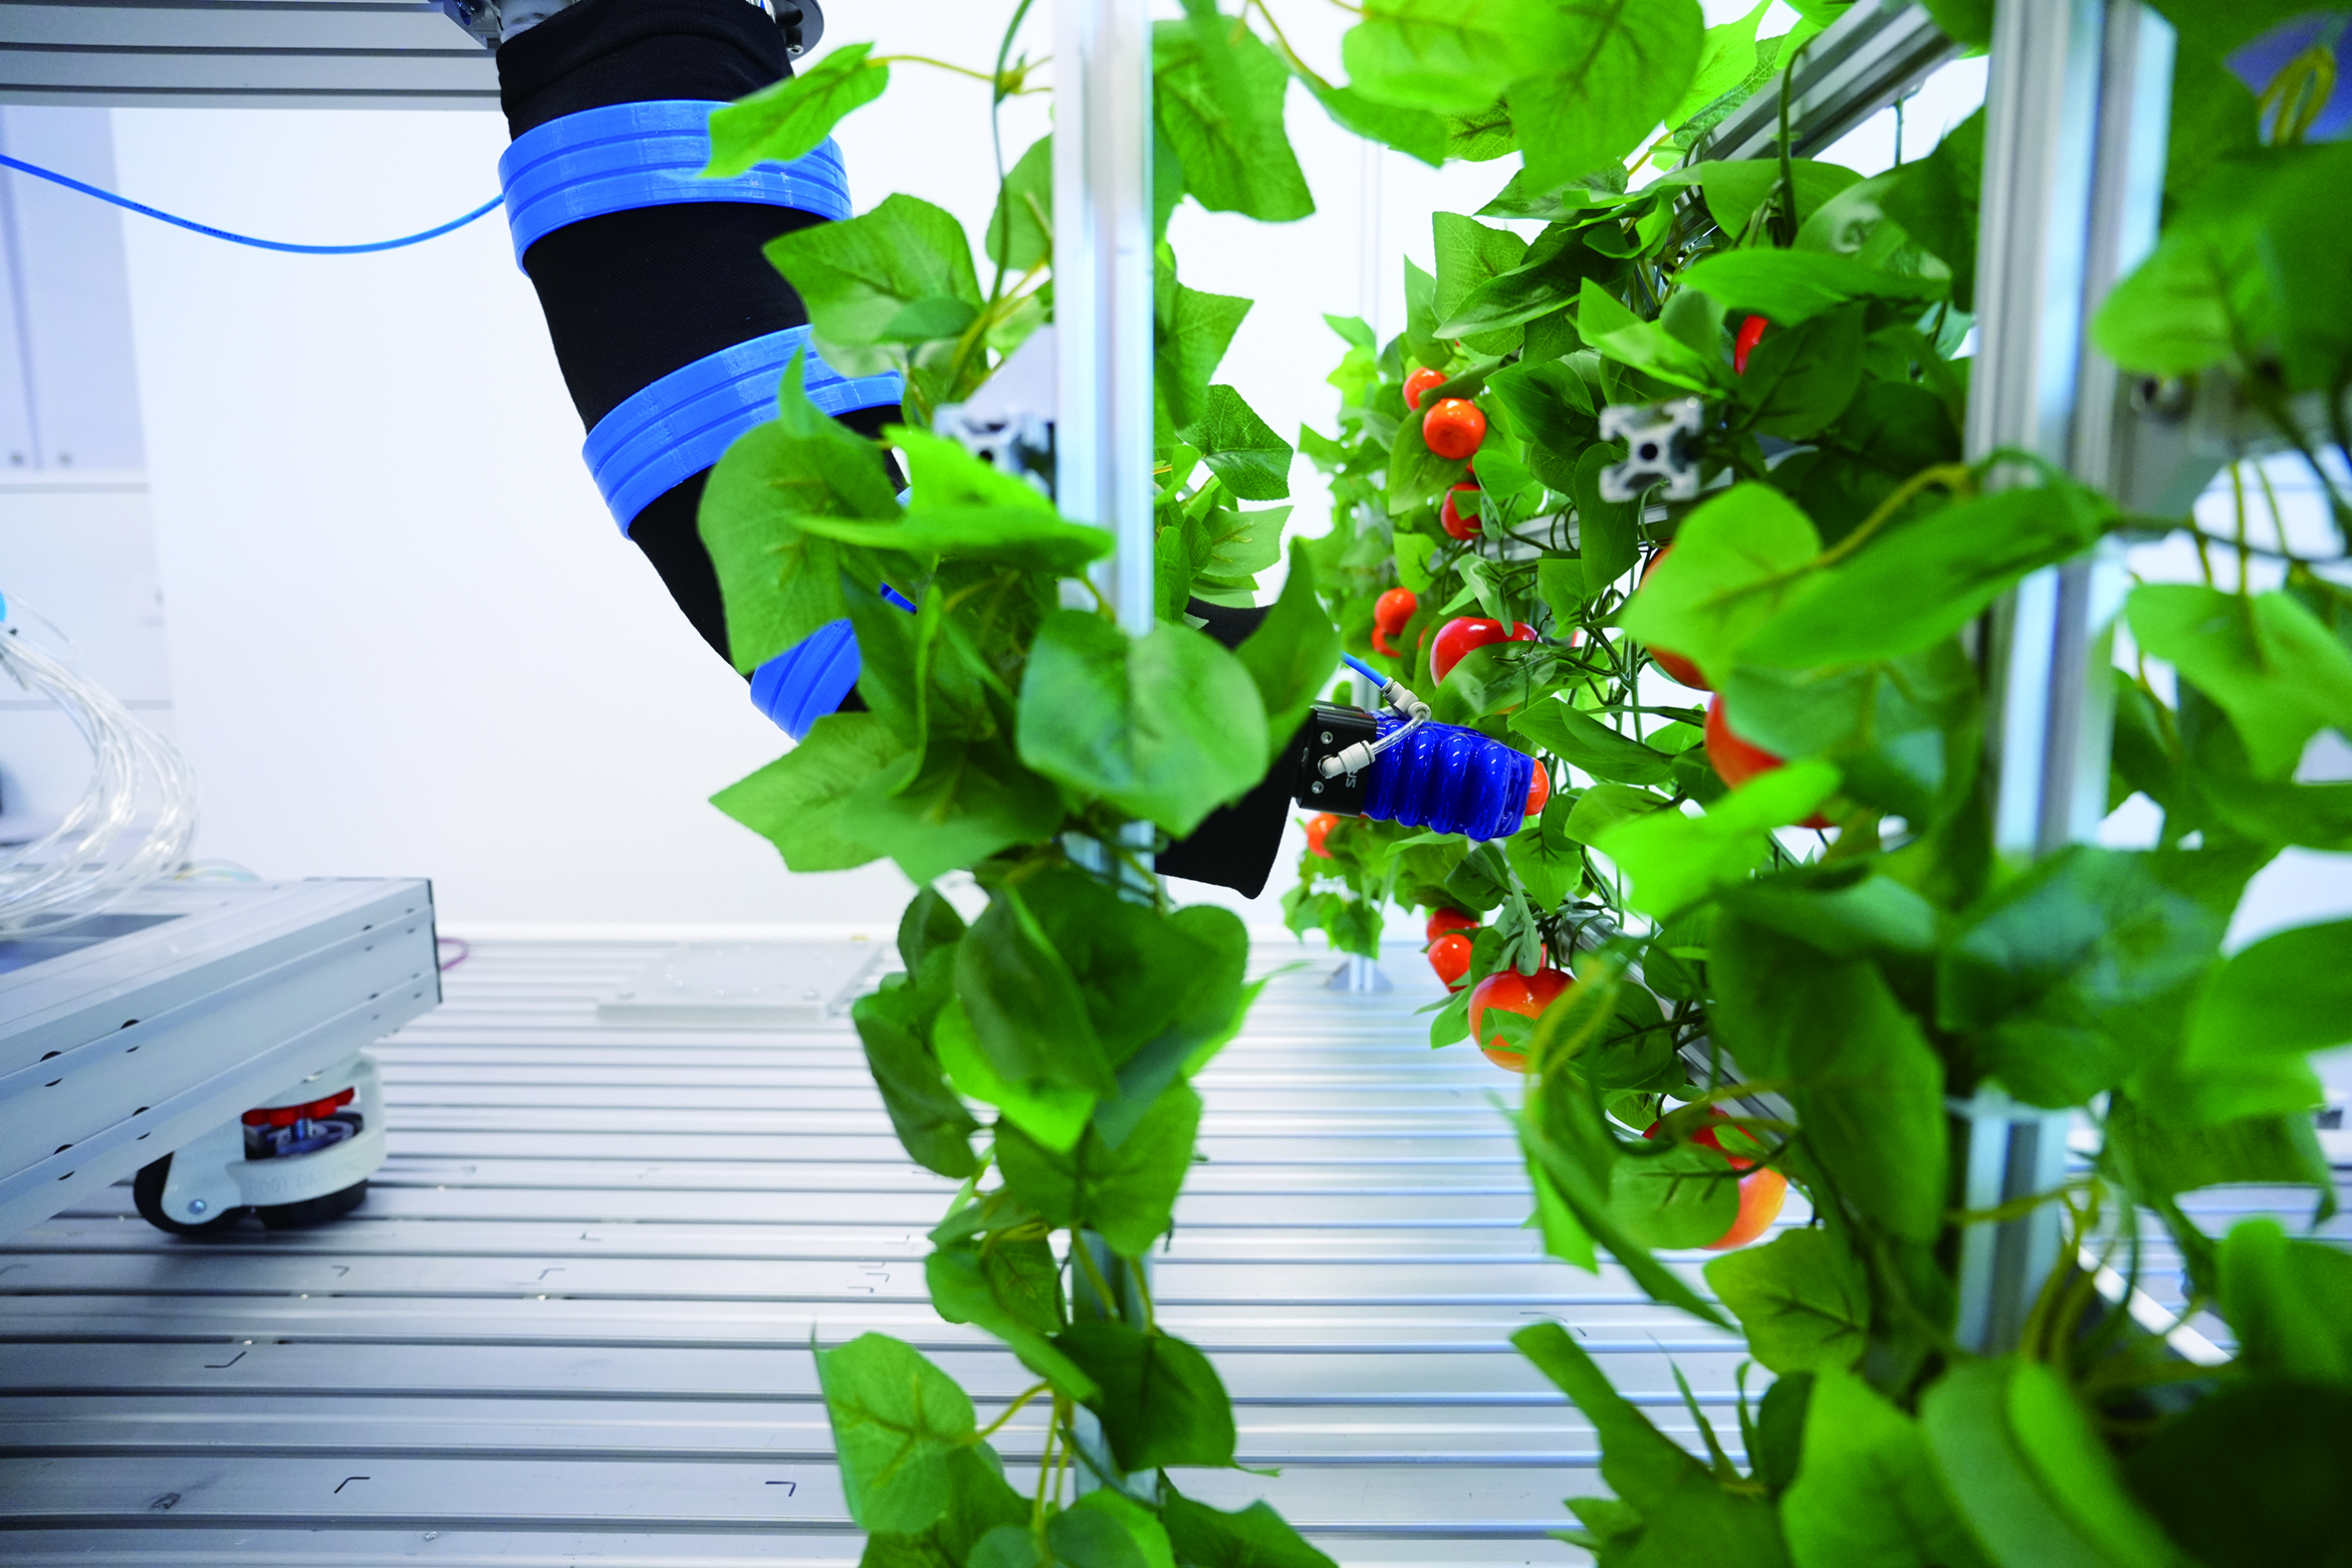
基于先进柔性气动肌肉和仿生结构构型,搭配高精度气流驱控和柔韧核心控制算法,实现对刚柔耦合的柔性臂平稳高精度控制,灵巧柔韧、自由转向,能进行任意角度的扭转。
具身智能模块
模块深度整合智能语音识别、自然语言处理技术与DeepSeek多模态交互技术,进行软体灵巧手具身智能创新应用。
 创新拓展
• 关节结构设计创新(关节数量、关节结构设计)
• 操作手柄自定义设计
• 气路系统结构设计
功能设计
• 柔性臂清洁玻璃幕墙
• 柔性臂取放急救箱
• 柔性臂清理管道
平台组成
• 软体灵巧手
• 柔性仿生机械臂
• 三坐标行走机构
• 具身智能模块
• 控制系统模块
• 被控对象
Copyright © 2016-2026 北京软体机器人科技股份有限公司版权所有 京ICP备16032117号-1


